CAN Bus
ما هو؟
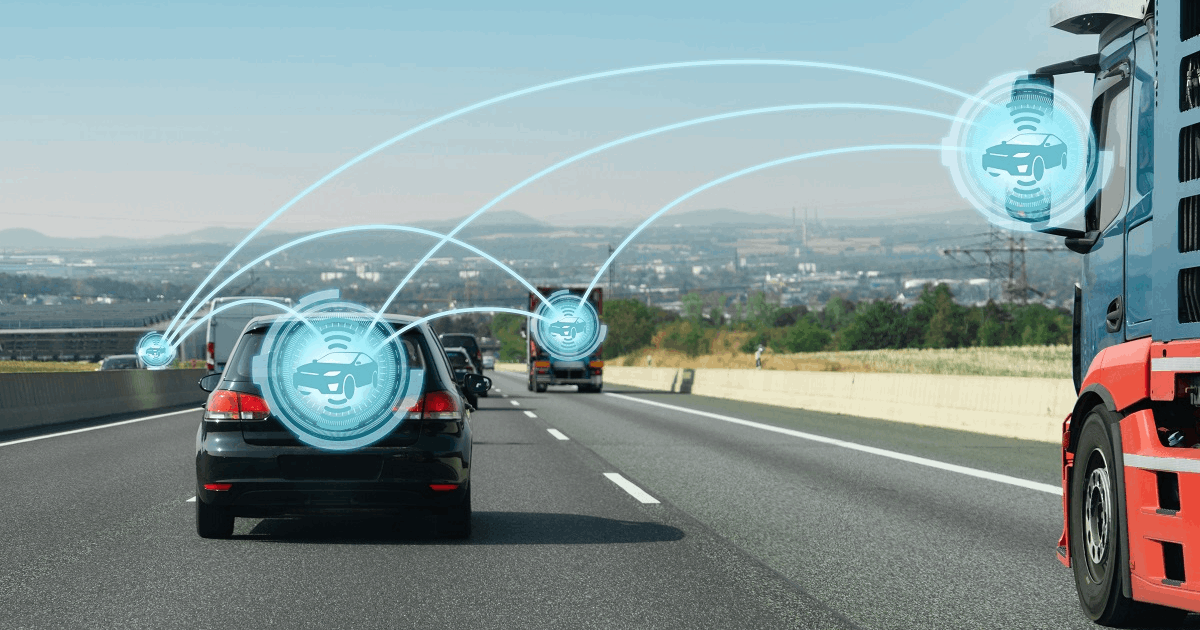
لنبدأ بالأساسيات: ناقل المركبة، المعروف أيضًا باسم الناقل، هو نوع من شبكات الاتصالات الداخلية التي تربط المكونات داخل المركبة. أما ناقل CAN، فهو نوع خاص من النواقل يتيح لوحدات التحكم الإلكترونية (ECUs)، أو ما يُعرف بالعُقد، التواصل مع تطبيقات بعضها بعضًا من دون الحاجة إلى حاسوب مضيف.
ويعود ذلك إلى أن ناقل CAN هو بروتوكول قائم على الرسائل يبث إشارة من عقدة واحدة إلى جميع العقد الأخرى على الشبكة. وتكون العقد الأخرى مبرمجة للتعرّف على الإشارات ذات الصلة بها وتجاهل الإشارات التي يمكن تجاهلها بأمان. كما يتم تحديد ترتيب الأولوية مسبقًا، بحيث تُبث الإشارات ذات الأولوية العالية قبل الإشارات الأقل إلحاحًا.
ويعود ذلك إلى أن ناقل CAN هو بروتوكول قائم على الرسائل يبث إشارة من عقدة واحدة إلى جميع العقد الأخرى على الشبكة. وتكون العقد الأخرى مبرمجة للتعرّف على الإشارات ذات الصلة بها وتجاهل الإشارات التي يمكن تجاهلها بأمان. كما يتم تحديد ترتيب الأولوية مسبقًا، بحيث تُبث الإشارات ذات الأولوية العالية قبل الإشارات الأقل إلحاحًا.
لماذا تحتاج إليه؟
كان ابتكار ناقل CAN إنجازًا مهمًا، إذ قلّل من كمية الأسلاك ومكوّنات الحوسبة اللازمة داخل المركبة. وأسهم ذلك في خفض وزن المركبة وتحسين كفاءة استهلاك الوقود. كما أن الطبيعة المركزية لناقل CAN تجعله وسيلة عالية الكفاءة لتواصل العُقد مع بعضها بعضًا. ويتميز ناقل CAN أيضًا بمتانة وموثوقية استثنائيتين، وهو أمر بالغ الأهمية لسلامة المركبة.
كيف تساعد GIGABYTE؟
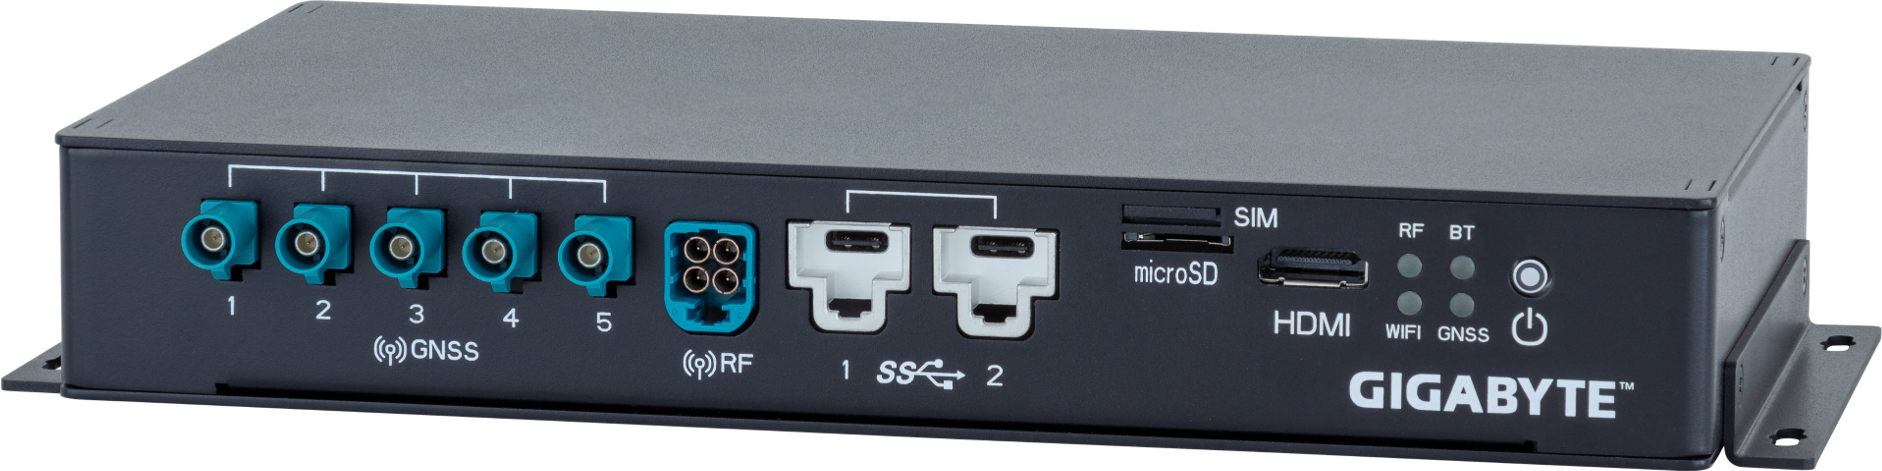
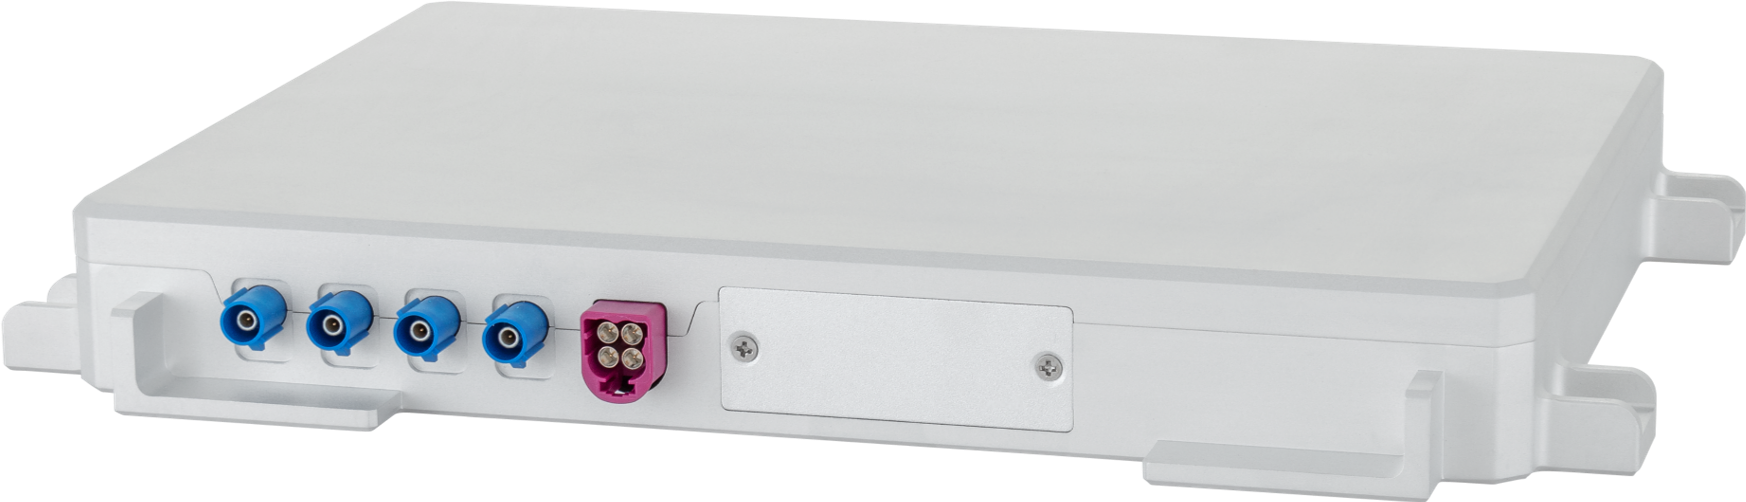
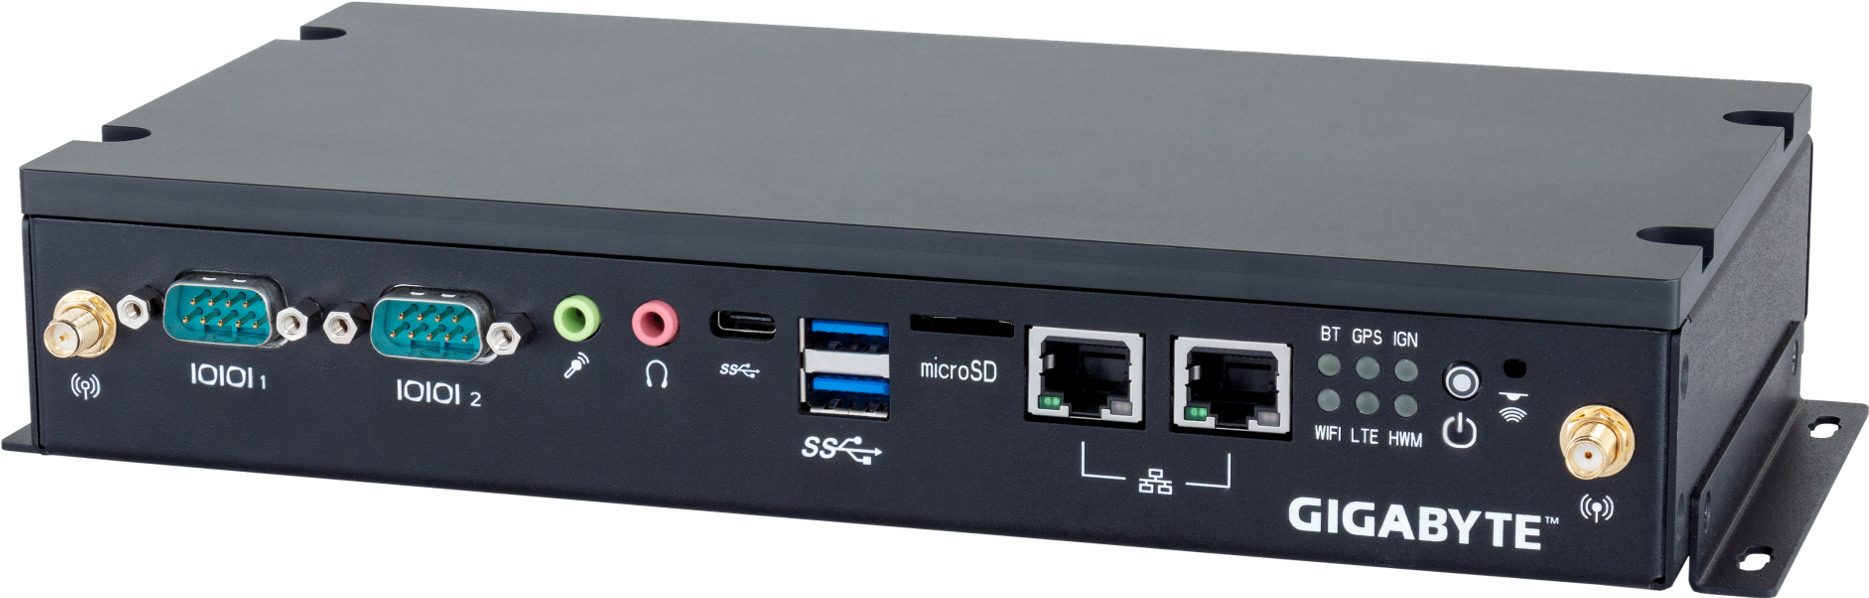
تشمل خيارات GIGABYTE Technology لوحدة الاتصالات عن بُعد على متن المركبة، مثل وحدة التحكم في الاتصالات عن بُعد داخل المركبة وبوابة IIOT (المعروفة أيضًا باسم وحدة التحكم في الاتصالات عن بُعد داخل المركبة، TCU)، والكمبيوتر أحادي اللوحة (SBC) وحدة الاتصالات عن بُعد؛ بالإضافة إلى سلسلة GIGABYTE PILOT من وحدات التحكم في القيادة الذاتية (ADCUs) التي تعمل بمثابة عقل السيارة ذاتية القيادة. وتتكامل جميع هذه المنتجات بسلاسة مع ناقل CAN.
تستخدم وحدة TCU ووحدة الاتصالات عن بُعد ناقل CAN لمراقبة البيانات داخل المركبة وتجميعها في الوقت الفعلي، واكتشاف حركة المركبة وحالتها ومراقبتهما، واستقبال البيانات من المستشعرات مثل أجهزة الرادار والمستشعرات فوق الصوتية. وتستخدم وحدة ADCU ناقل CAN لاستقبال البيانات التي جمّعتها وحدة DCU وعالجتها، ثم ترسل التعليمات إلى بقية أنظمة المركبة عبر ناقل CAN لتحقيق القيادة الذاتية.
تستخدم وحدة TCU ووحدة الاتصالات عن بُعد ناقل CAN لمراقبة البيانات داخل المركبة وتجميعها في الوقت الفعلي، واكتشاف حركة المركبة وحالتها ومراقبتهما، واستقبال البيانات من المستشعرات مثل أجهزة الرادار والمستشعرات فوق الصوتية. وتستخدم وحدة ADCU ناقل CAN لاستقبال البيانات التي جمّعتها وحدة DCU وعالجتها، ثم ترسل التعليمات إلى بقية أنظمة المركبة عبر ناقل CAN لتحقيق القيادة الذاتية.