CAN Bus
Bus CAN
¿Qué es?
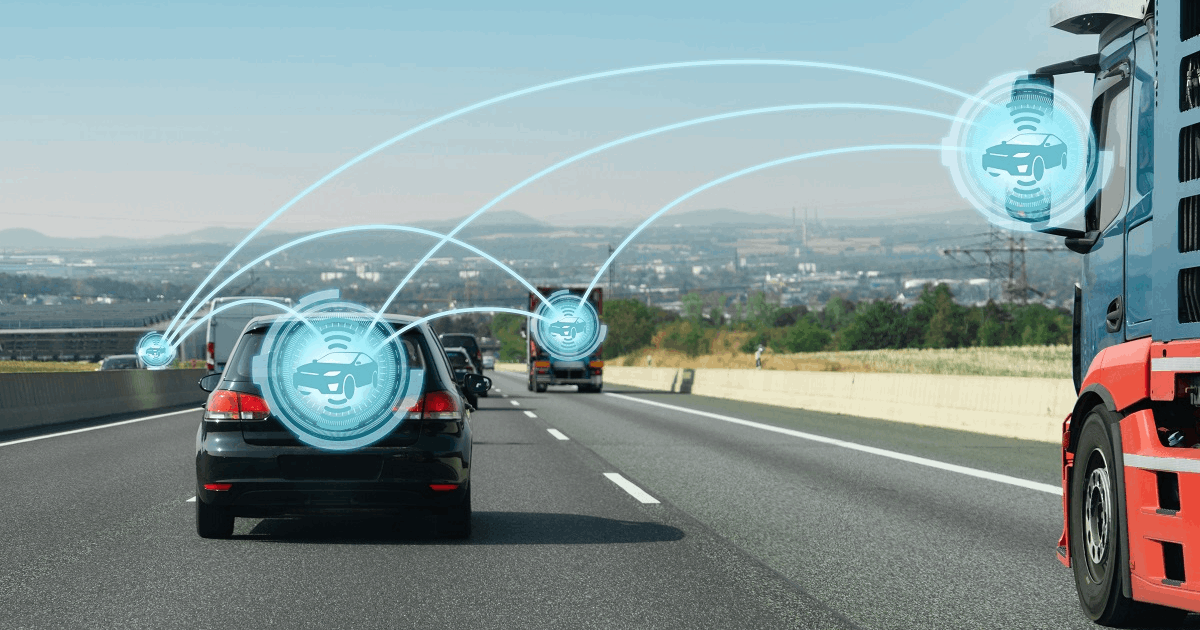
Primero, un bus vehicular, también conocido simplemente como bus, es un tipo de red de comunicación interna que conecta los componentes dentro de un vehículo. Por lo tanto, un bus CAN (Controller Area Network) es un tipo especial de bus que permite que las «unidades de control electrónico» (ECU) o «nodos» se comuniquen con sus respectivas aplicaciones sin el apoyo de una computadora host.
Esto es posible porque el bus CAN es un protocolo basado en mensajes que transmite una señal desde un nodo a todos los demás nodos de la red. Los demás nodos están programados para reconocer qué señales son relevantes para ellos y cuáles pueden ignorarse sin riesgos. Previamente se establece un orden de prioridad para que las señales de alta prioridad se transmitan antes que las señales menos urgentes.
Esto es posible porque el bus CAN es un protocolo basado en mensajes que transmite una señal desde un nodo a todos los demás nodos de la red. Los demás nodos están programados para reconocer qué señales son relevantes para ellos y cuáles pueden ignorarse sin riesgos. Previamente se establece un orden de prioridad para que las señales de alta prioridad se transmitan antes que las señales menos urgentes.
¿Por qué se necesita?
La invención del Bus CAN representó un gran avance, ya que redujo la cantidad de cableado y componentes de cómputo necesarios dentro de un vehículo. Esto disminuyó el peso del vehículo y contribuyó a optimizar el consumo de combustible. La naturaleza centralizada del Bus CAN lo convierte en un medio sumamente eficiente para que los nodos se comuniquen entre sí. Además, el Bus CAN es extremadamente resistente y duradero, características fundamentales para la seguridad del vehículo.
¿Cómo ayuda GIGABYTE?
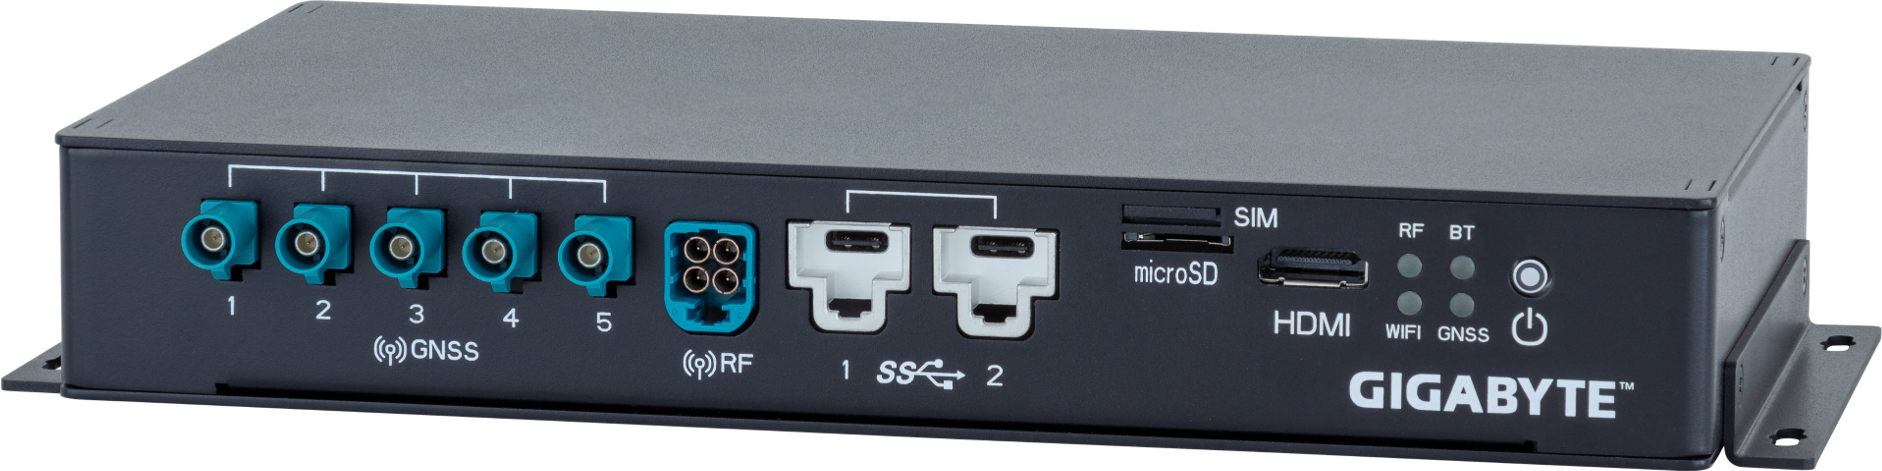
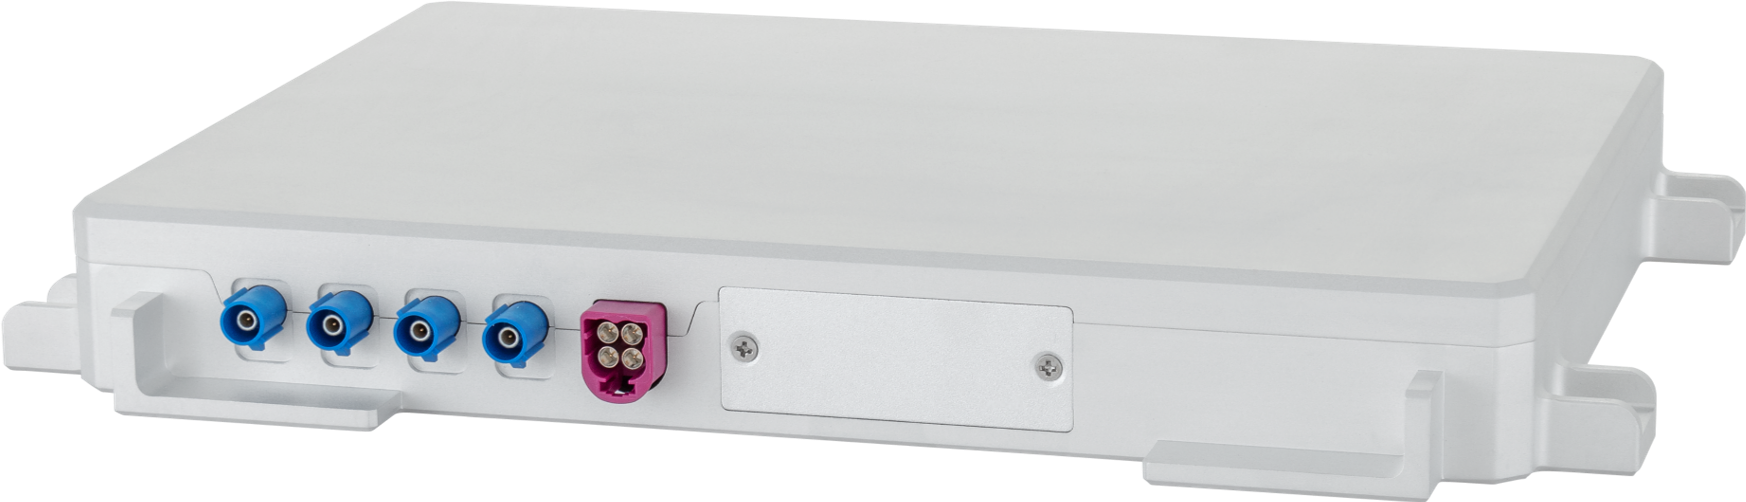
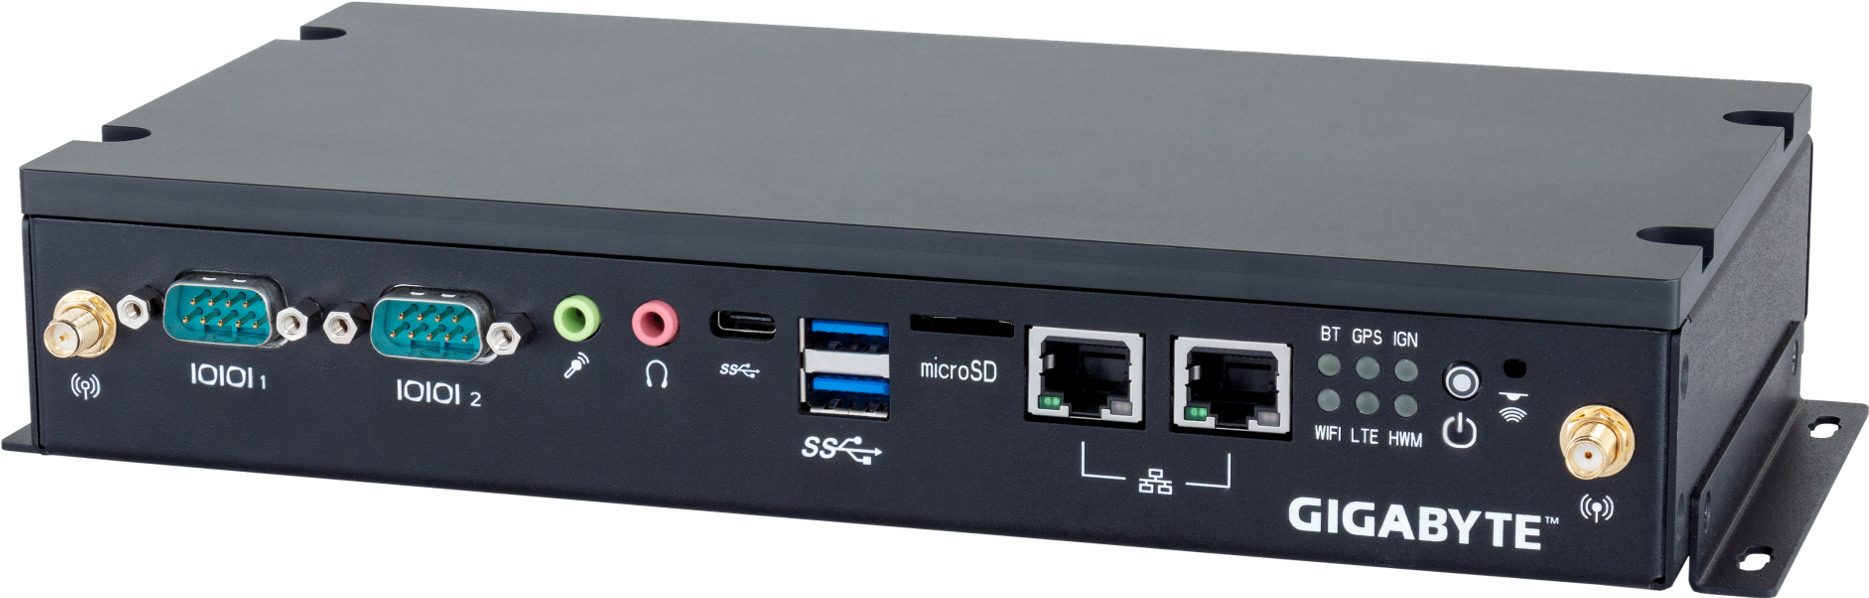
Las opciones de GIGABYTE Technology para la unidad telemática a bordo, como el controlador telemático en el vehículo y gateway IIoT (también denominado unidad de control telemático en el vehículo, TCU), y la computadora de placa única (SBC) para aplicaciones telemáticas; así como las unidades de control de conducción automatizada (ADCU) de la serie GIGABYTE PILOT, que funcionan como el cerebro del vehículo autónomo, se integran perfectamente con el bus CAN.
La TCU y el módulo telemático utilizan el bus CAN para monitorear y recopilar datos del interior del vehículo en tiempo real, detectar y supervisar el movimiento y las condiciones del vehículo, y recibir datos de sensores como radares y dispositivos ultrasónicos. La ADCU utiliza el bus CAN para recibir los datos recopilados y procesados por la DCU; posteriormente, transmite instrucciones al resto del sistema del vehículo a través del bus CAN para lograr la conducción autónoma.
La TCU y el módulo telemático utilizan el bus CAN para monitorear y recopilar datos del interior del vehículo en tiempo real, detectar y supervisar el movimiento y las condiciones del vehículo, y recibir datos de sensores como radares y dispositivos ultrasónicos. La ADCU utiliza el bus CAN para recibir los datos recopilados y procesados por la DCU; posteriormente, transmite instrucciones al resto del sistema del vehículo a través del bus CAN para lograr la conducción autónoma.