CAN Bus
Bus CAN
De quoi s’agit-il ?
Pour commencer, un bus de véhicule, également appelé bus, est un type de réseau de communication interne qui relie les composants d’un véhicule. Le bus CAN (Controller Area Network) est donc un type particulier de bus qui permet aux « unités de commande électroniques » (ECU) ou « nœuds » de communiquer avec les applications des autres unités sans l’intervention d’un ordinateur hôte.
Cette communication est possible, car le bus CAN est un protocole fondé sur les messages qui diffuse un signal d’un nœud vers tous les autres nœuds du réseau. Les autres nœuds sont programmés pour reconnaître les signaux qui les concernent et ignorer sans risque ceux qui ne les concernent pas. Une hiérarchie des priorités est définie au préalable afin que les signaux prioritaires soient diffusés avant les signaux moins urgents.
Cette communication est possible, car le bus CAN est un protocole fondé sur les messages qui diffuse un signal d’un nœud vers tous les autres nœuds du réseau. Les autres nœuds sont programmés pour reconnaître les signaux qui les concernent et ignorer sans risque ceux qui ne les concernent pas. Une hiérarchie des priorités est définie au préalable afin que les signaux prioritaires soient diffusés avant les signaux moins urgents.
Pourquoi est-il nécessaire ?
L’invention du bus CAN a constitué une avancée majeure, car elle a permis de réduire la quantité de câblage et de composants informatiques nécessaires à l’intérieur d’un véhicule. Cela a contribué à alléger le véhicule et à optimiser sa consommation de carburant. La nature centralisée du bus CAN en fait un moyen particulièrement efficace pour permettre aux nœuds de communiquer entre eux. Le bus CAN est également extrêmement robuste et durable, des qualités essentielles pour la sécurité du véhicule.
Comment GIGABYTE peut-elle vous aider ?
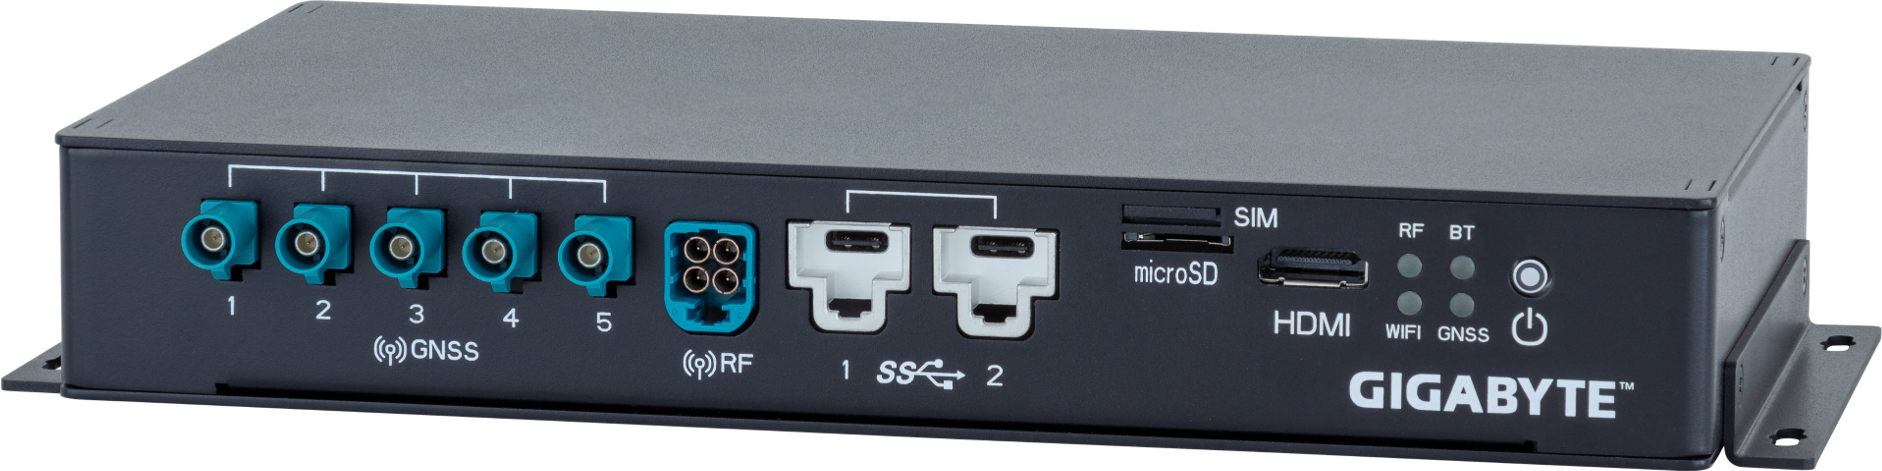
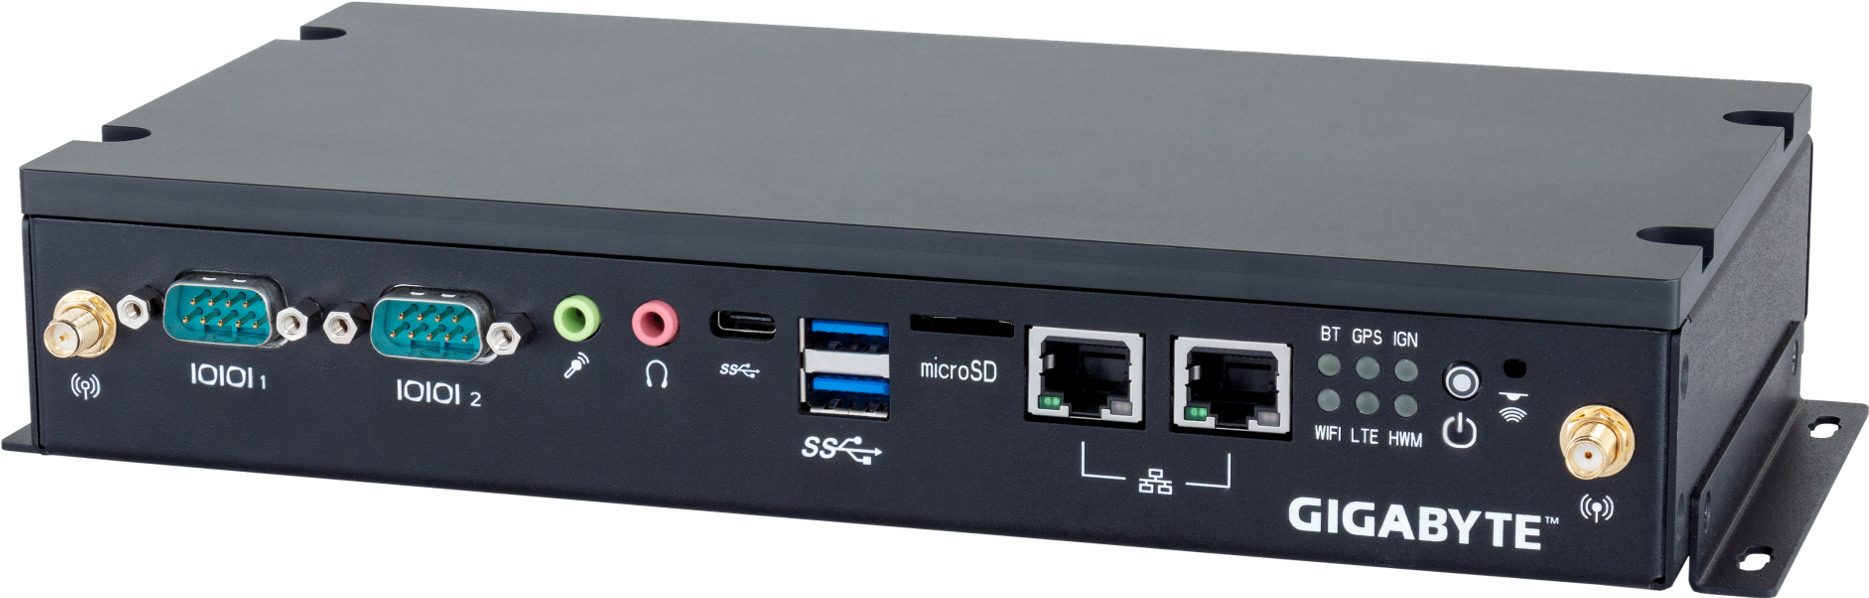
Les solutions de GIGABYTE Technology pour l'unité de télématique embarquée, telles que l'In Vehicle Telematics Controller and IIOT Gateway (également appelée unité de commande télématique embarquée, TCU) et l'ordinateur monocarte (SBC) Telematics Module, ainsi que la gamme GIGABYTE PILOT d'Automated-Driving Control Units (ADCUs), qui jouent le rôle de cerveau du véhicule autonome, s'intègrent toutes parfaitement au Bus CAN.
La TCU et le Telematics Module utilisent le Bus CAN pour surveiller et compiler en temps réel les données provenant de l'intérieur du véhicule, détecter et surveiller les mouvements et l'état du véhicule, ainsi que recevoir les données de capteurs tels que les radars et les dispositifs à ultrasons. L'ADCU utilise le Bus CAN pour recevoir les données compilées et traitées par le DCU, puis transmet des instructions au reste du système du véhicule via le Bus CAN afin de permettre la conduite autonome.
La TCU et le Telematics Module utilisent le Bus CAN pour surveiller et compiler en temps réel les données provenant de l'intérieur du véhicule, détecter et surveiller les mouvements et l'état du véhicule, ainsi que recevoir les données de capteurs tels que les radars et les dispositifs à ultrasons. L'ADCU utilise le Bus CAN pour recevoir les données compilées et traitées par le DCU, puis transmet des instructions au reste du système du véhicule via le Bus CAN afin de permettre la conduite autonome.