CAN Bus
CANバス
CANバスとは
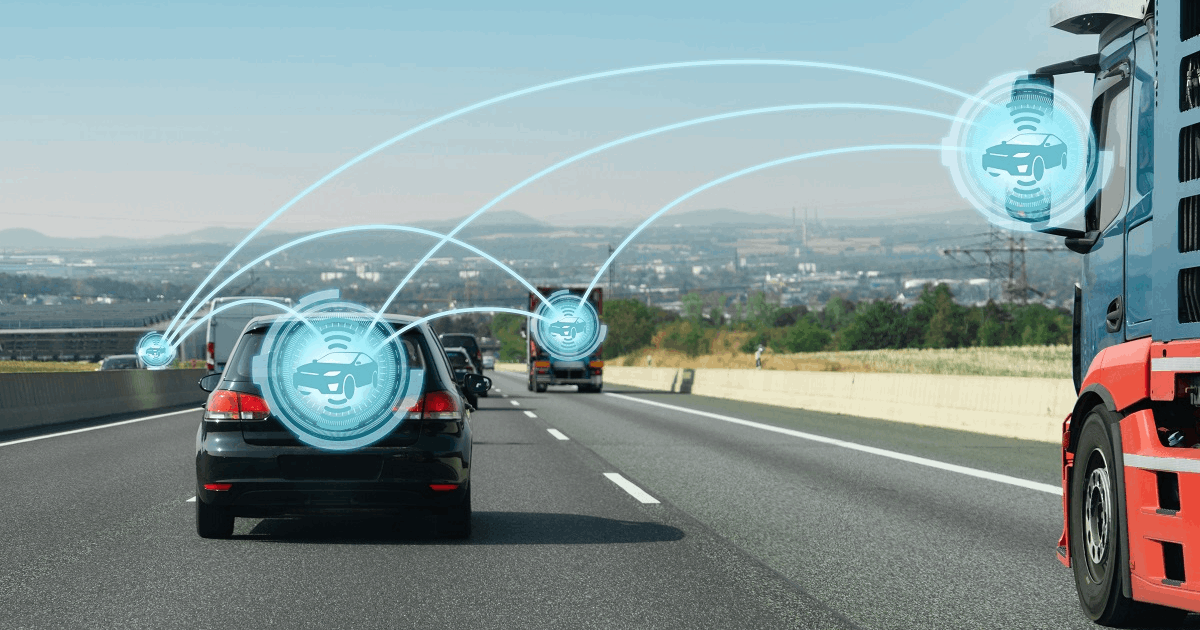
まず、車載バス(単にバスとも呼ばれます)とは、車両内部の各コンポーネントを接続する車載通信ネットワークの一種です。Controller Area Network(CANバス)はその一種で、ホストコンピュータを介さずに、「電子制御ユニット(ECU)」または「ノード」間で各アプリケーションが通信できるようにします。
これは、CANバスがメッセージベースのプロトコルであり、あるノードからの信号をネットワーク上の他のすべてのノードにブロードキャストするためです。各ノードは、自身に関連する信号と、安全に無視できる信号を識別できるようプログラムされています。また、優先順位があらかじめ定められており、緊急度の低い信号よりも高優先度の信号が先に送信されます。
これは、CANバスがメッセージベースのプロトコルであり、あるノードからの信号をネットワーク上の他のすべてのノードにブロードキャストするためです。各ノードは、自身に関連する信号と、安全に無視できる信号を識別できるようプログラムされています。また、優先順位があらかじめ定められており、緊急度の低い信号よりも高優先度の信号が先に送信されます。
なぜ必要なのですか?
CANバスの登場は、車両内で必要となる配線やコンピューティング部品の量を削減した画期的な技術でした。これにより車両の軽量化が実現し、燃費の最適化にも貢献します。CANバスは中央集約型のアーキテクチャを採用しており、ノード間で極めて効率的に通信できます。また、CANバスは高い堅牢性と耐久性を備えており、車両の安全性を確保するうえで不可欠です。
GIGABYTEはどのように役立ちますか?
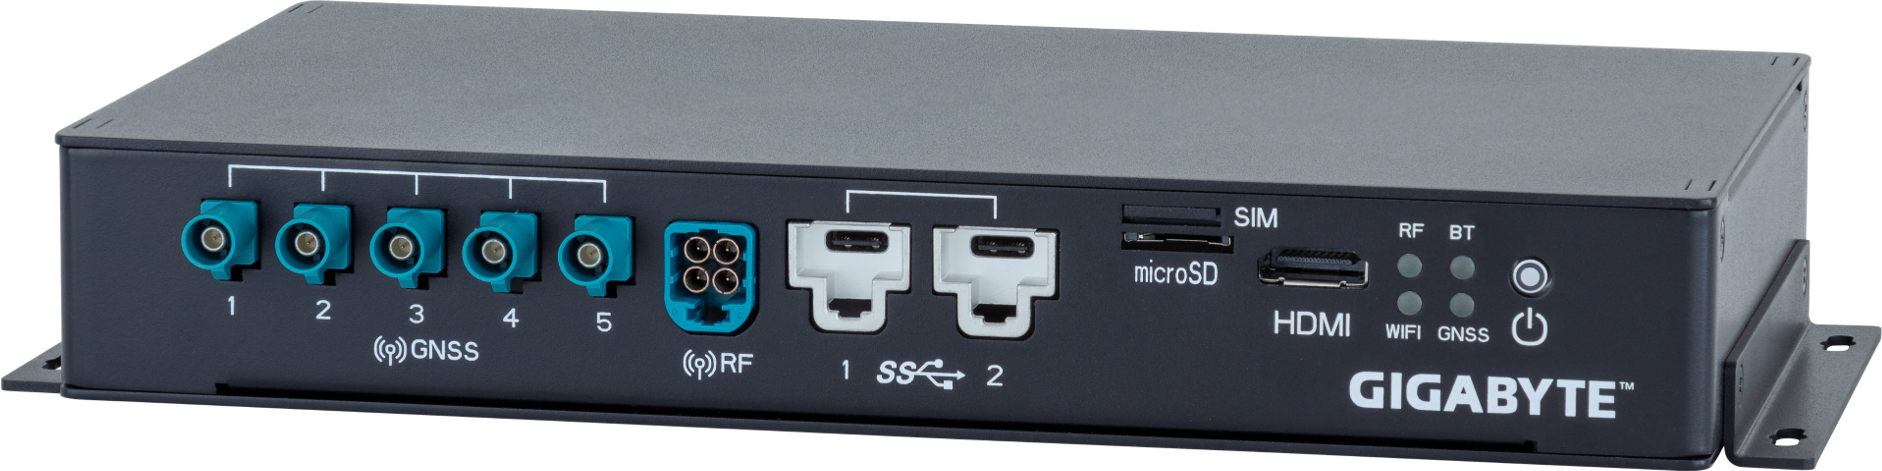
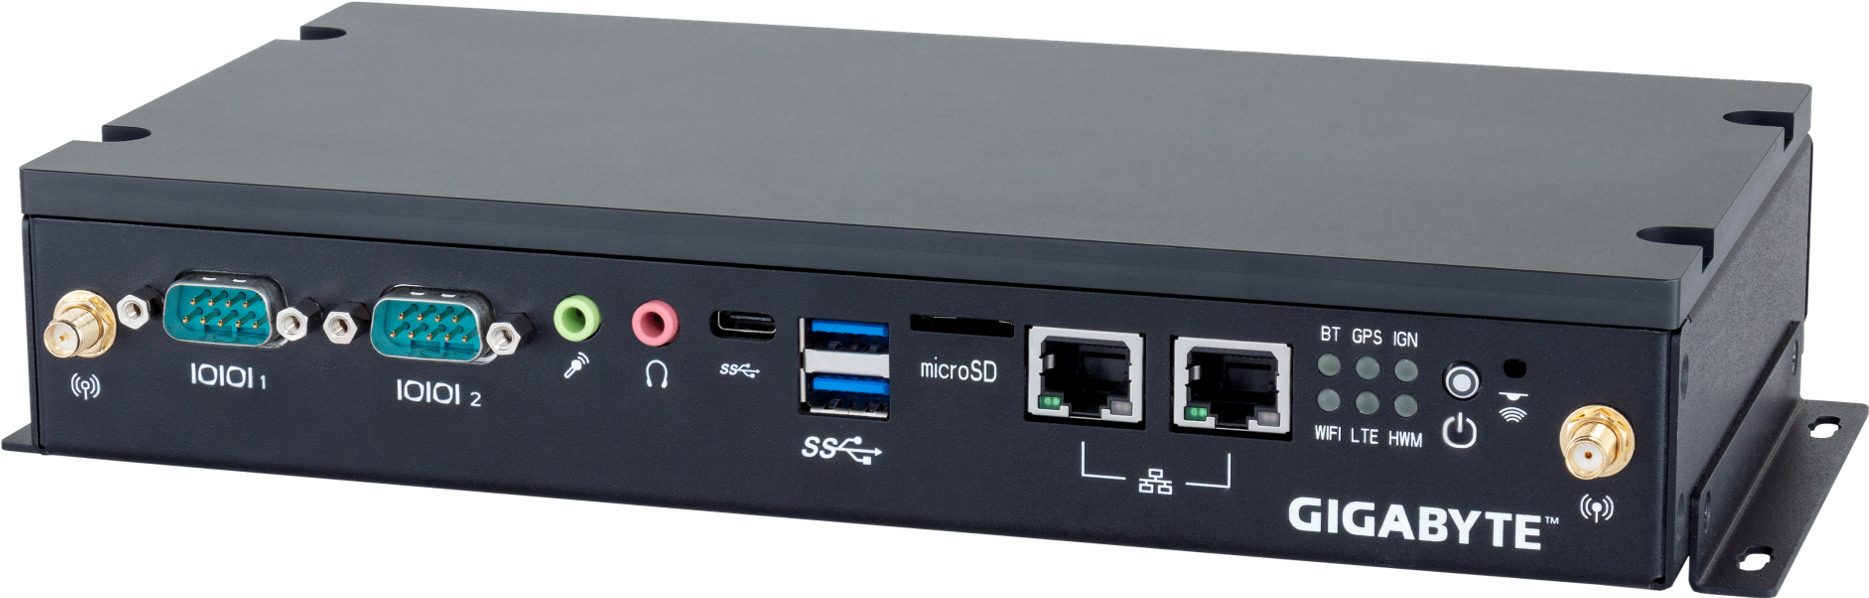
GIGABYTE Technologyは、オンボード・テレマティクス・ユニット向けに、車載テレマティクスコントローラーおよびIIoTゲートウェイ(車載テレマティクス制御ユニット、TCUとも呼ばれます)や、シングルボードコンピューター(SBC)であるテレマティクスモジュールを提供しています。また、自動運転車の頭脳として機能するGIGABYTE PILOTシリーズの自動運転制御ユニット(ADCU)も提供しています。これらの製品はいずれもCANバスとシームレスに連携します。
TCUとテレマティクスモジュールはCANバスを利用して、車内データをリアルタイムで監視・収集し、車両の動きや状態を検知・監視するとともに、レーダーや超音波機器などのセンサーからデータを受信します。ADCUはCANバスを介してDCUで収集・処理されたデータを受信し、その後CANバス経由で車両システムの各部に指示を送信することで、自動運転を実現します。
TCUとテレマティクスモジュールはCANバスを利用して、車内データをリアルタイムで監視・収集し、車両の動きや状態を検知・監視するとともに、レーダーや超音波機器などのセンサーからデータを受信します。ADCUはCANバスを介してDCUで収集・処理されたデータを受信し、その後CANバス経由で車両システムの各部に指示を送信することで、自動運転を実現します。