CAN Bus
Bus CAN
¿Qué es?
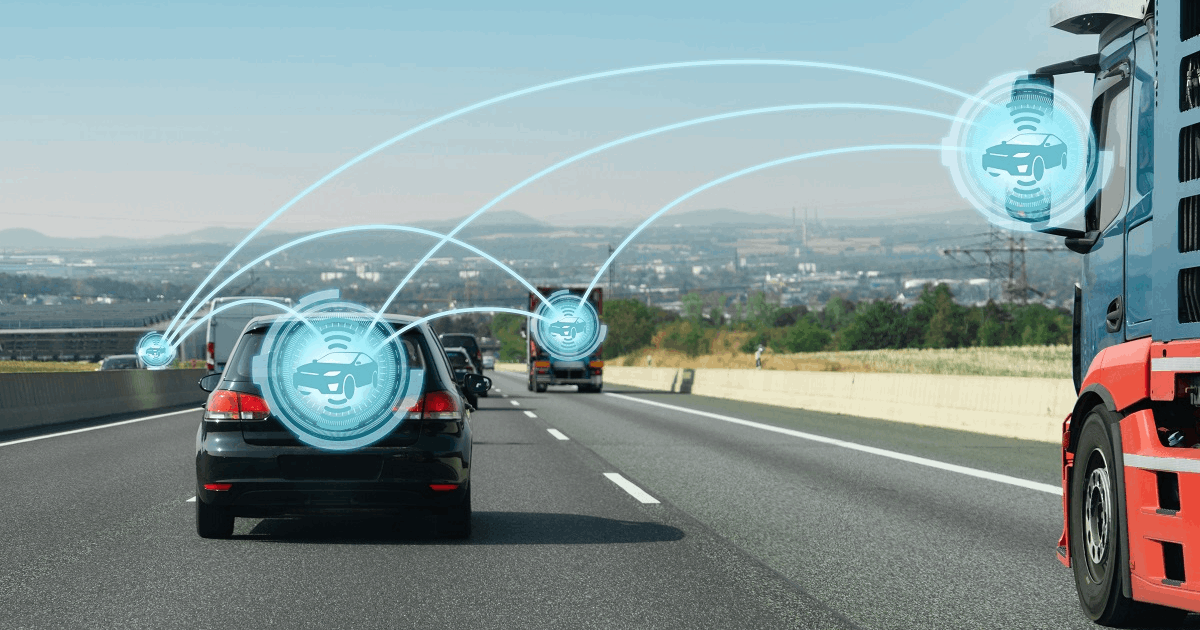
Para empezar: un bus vehicular, también conocido simplemente como bus, es un tipo de red de comunicación interna que conecta los componentes de un vehículo. El bus de la Red de Área de Controlador (CAN, por sus siglas en inglés) es un tipo especial de bus que permite que las "unidades de control electrónico" (ECU) o "nodos" se comuniquen con las aplicaciones de los demás sin el respaldo de una computadora host.
Esto es posible porque el bus CAN es un protocolo basado en mensajes que transmite una señal desde un nodo a todos los demás nodos de la red. Los demás nodos están programados para identificar qué señales son relevantes para ellos y cuáles pueden ignorar sin problemas. Previamente se establece una jerarquía de prioridades para que las señales de mayor prioridad se transmitan antes que las menos urgentes.
Esto es posible porque el bus CAN es un protocolo basado en mensajes que transmite una señal desde un nodo a todos los demás nodos de la red. Los demás nodos están programados para identificar qué señales son relevantes para ellos y cuáles pueden ignorar sin problemas. Previamente se establece una jerarquía de prioridades para que las señales de mayor prioridad se transmitan antes que las menos urgentes.
¿Por qué se necesita?
La invención del bus CAN representó un avance importante, ya que redujo la cantidad de cableado y de componentes informáticos necesarios dentro de un vehículo. Esto disminuyó el peso del vehículo y contribuyó a optimizar el consumo de combustible. La arquitectura centralizada del bus CAN permite que los nodos se comuniquen entre sí de manera sumamente eficiente. Además, el bus CAN es extremadamente robusto y duradero, características fundamentales para la seguridad del vehículo.
¿Cómo ayuda GIGABYTE?
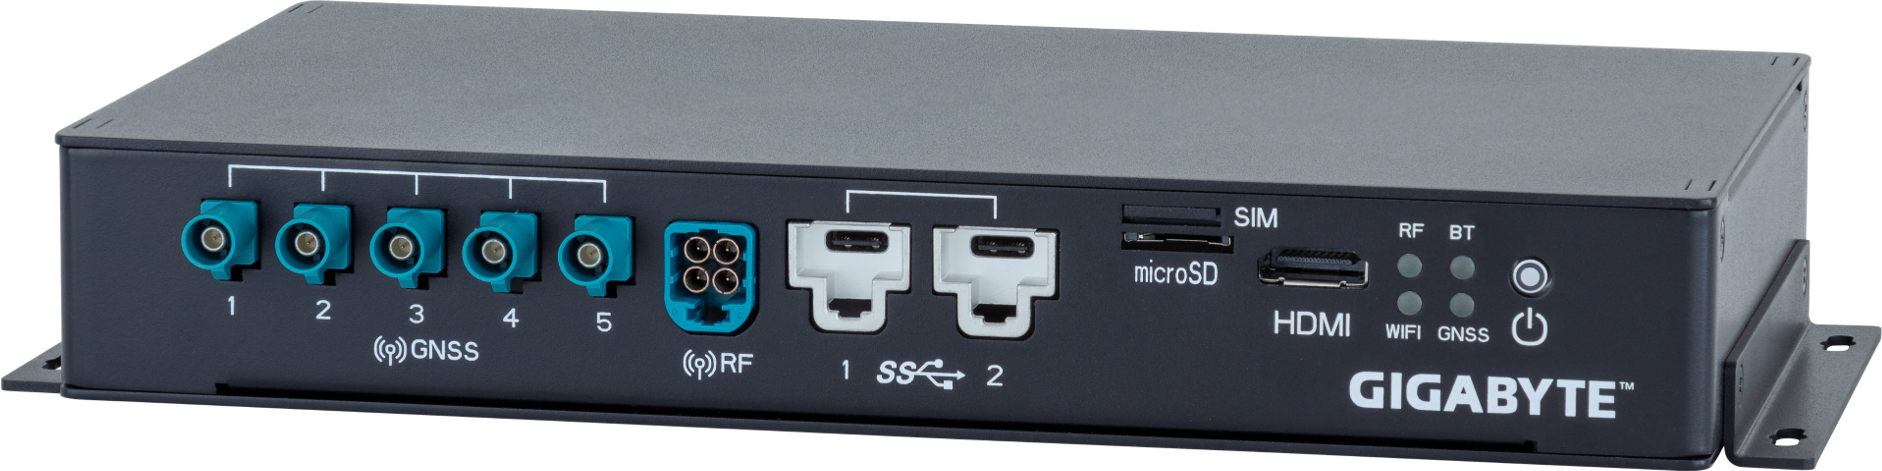
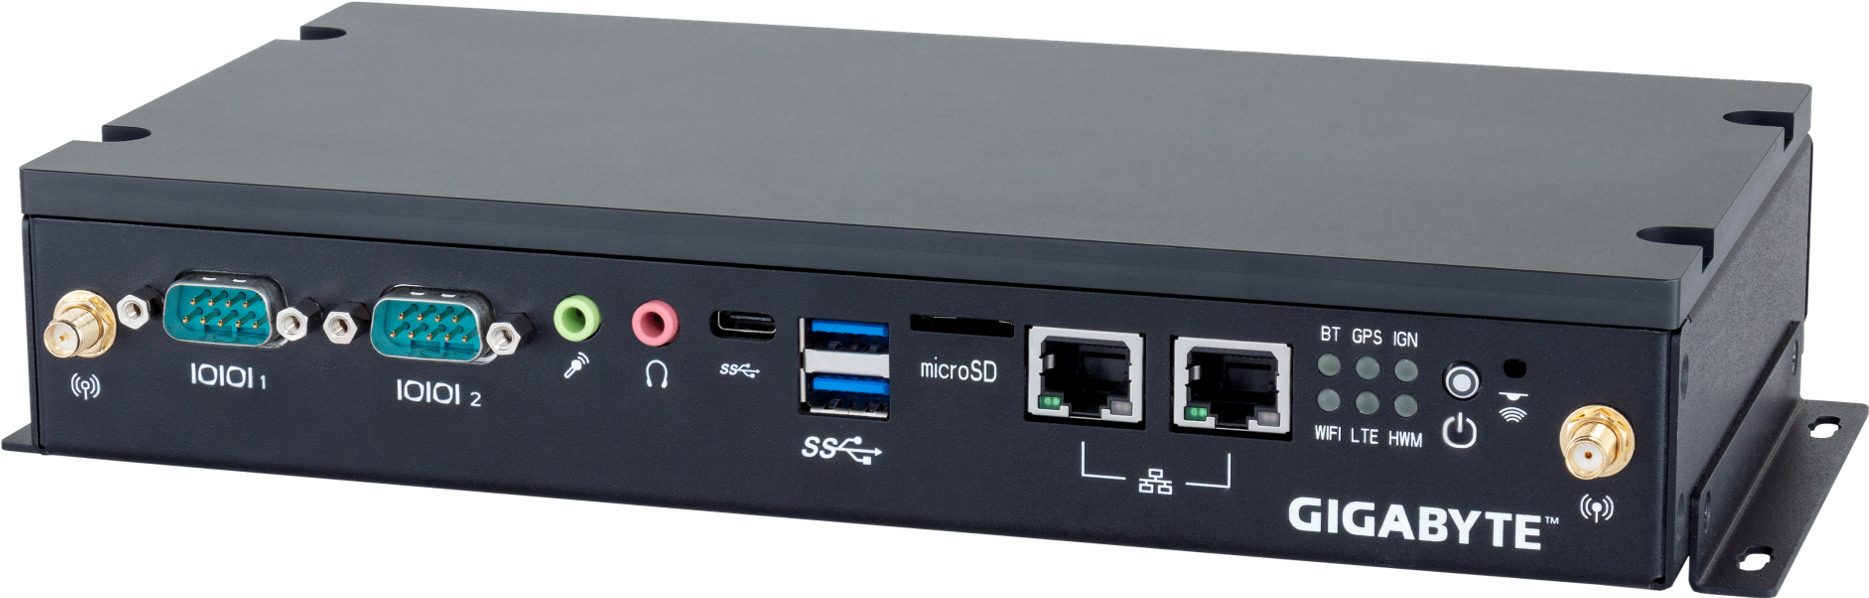
Las opciones de GIGABYTE Technology para la unidad telemática integrada, como el controlador telemático del vehículo y gateway IIoT (también denominado unidad de control telemático del vehículo, TCU) y la computadora de placa única (SBC) Telematics Module, así como las unidades de control de conducción automatizada (ADCUs) de la serie GIGABYTE PILOT, que funcionan como el cerebro del vehículo autónomo, se integran perfectamente con el bus CAN.
La TCU y Telematics Module utilizan el bus CAN para supervisar y recopilar datos del interior del vehículo en tiempo real, detectar y monitorear el movimiento y las condiciones del vehículo, y recibir datos de sensores como radares y dispositivos ultrasónicos. La ADCU utiliza el bus CAN para recibir los datos recopilados y procesados por la DCU; posteriormente, transmite instrucciones al resto del sistema del vehículo a través del bus CAN para lograr la conducción autónoma.
La TCU y Telematics Module utilizan el bus CAN para supervisar y recopilar datos del interior del vehículo en tiempo real, detectar y monitorear el movimiento y las condiciones del vehículo, y recibir datos de sensores como radares y dispositivos ultrasónicos. La ADCU utiliza el bus CAN para recibir los datos recopilados y procesados por la DCU; posteriormente, transmite instrucciones al resto del sistema del vehículo a través del bus CAN para lograr la conducción autónoma.