CAN Bus
CAN-Bus
Was ist das?
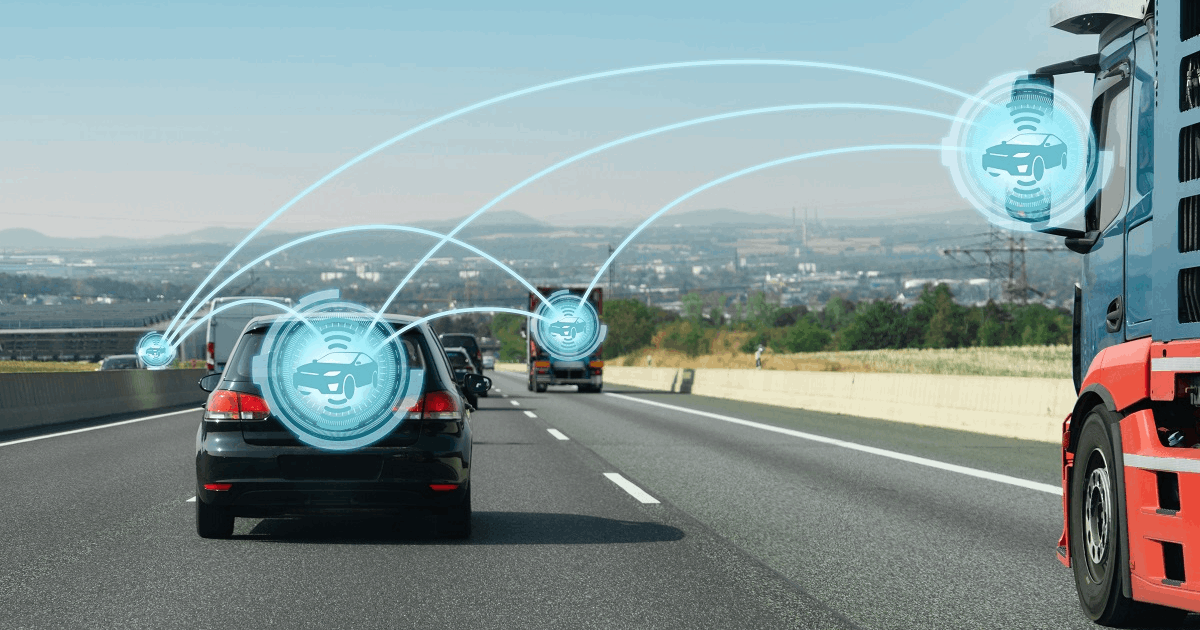
Zunächst einmal: Ein Fahrzeugbus, auch einfach Bus genannt, ist ein internes Kommunikationsnetzwerk, das Komponenten innerhalb eines Fahrzeugs miteinander verbindet. Ein Controller Area Network (CAN-Bus) ist eine spezielle Busart, über die elektronische Steuergeräte (ECUs) bzw. Knoten mit den jeweiligen Anwendungen der anderen Knoten kommunizieren können, ohne dass dafür ein Host-Computer erforderlich ist.
Dies ist möglich, weil der CAN-Bus ein nachrichtenbasiertes Protokoll verwendet, das ein Signal von einem Knoten an alle anderen Knoten im Netzwerk überträgt. Die anderen Knoten sind so programmiert, dass sie erkennen, welche Signale für sie relevant sind und welche sie sicher ignorieren können. Im Vorfeld wird eine Priorisierung festgelegt, sodass Signale mit hoher Priorität vor weniger dringenden Signalen übertragen werden.
Dies ist möglich, weil der CAN-Bus ein nachrichtenbasiertes Protokoll verwendet, das ein Signal von einem Knoten an alle anderen Knoten im Netzwerk überträgt. Die anderen Knoten sind so programmiert, dass sie erkennen, welche Signale für sie relevant sind und welche sie sicher ignorieren können. Im Vorfeld wird eine Priorisierung festgelegt, sodass Signale mit hoher Priorität vor weniger dringenden Signalen übertragen werden.
Warum wird es benötigt?
Die Erfindung des CAN-Busses war ein Durchbruch, da dadurch die Menge der im Fahrzeug benötigten Verkabelung und Rechenkomponenten reduziert werden konnte. Dies verringerte das Fahrzeuggewicht und trug zur Optimierung der Kraftstoffeffizienz bei. Dank seiner zentralisierten Struktur ermöglicht der CAN-Bus eine äußerst effiziente Kommunikation zwischen den einzelnen Knoten. Darüber hinaus ist der CAN-Bus ausgesprochen robust und langlebig – Eigenschaften, die für die Sicherheit des Fahrzeugs entscheidend sind.
Wie unterstützt GIGABYTE seine Kunden?
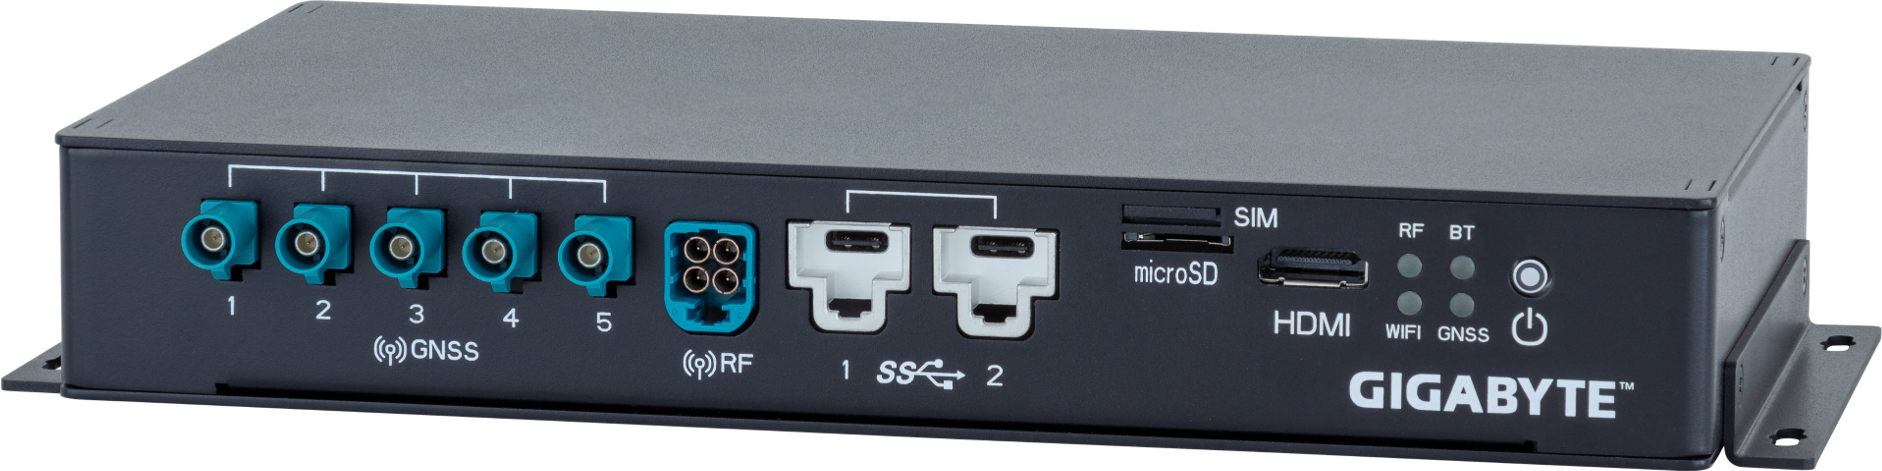
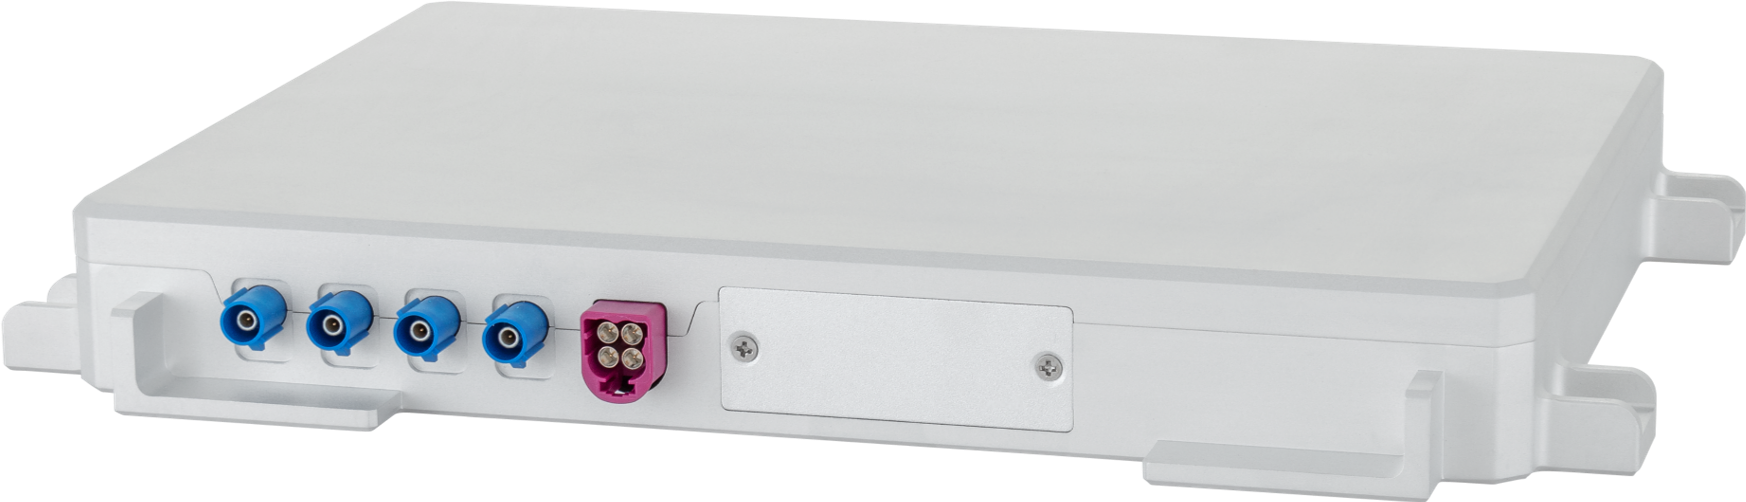
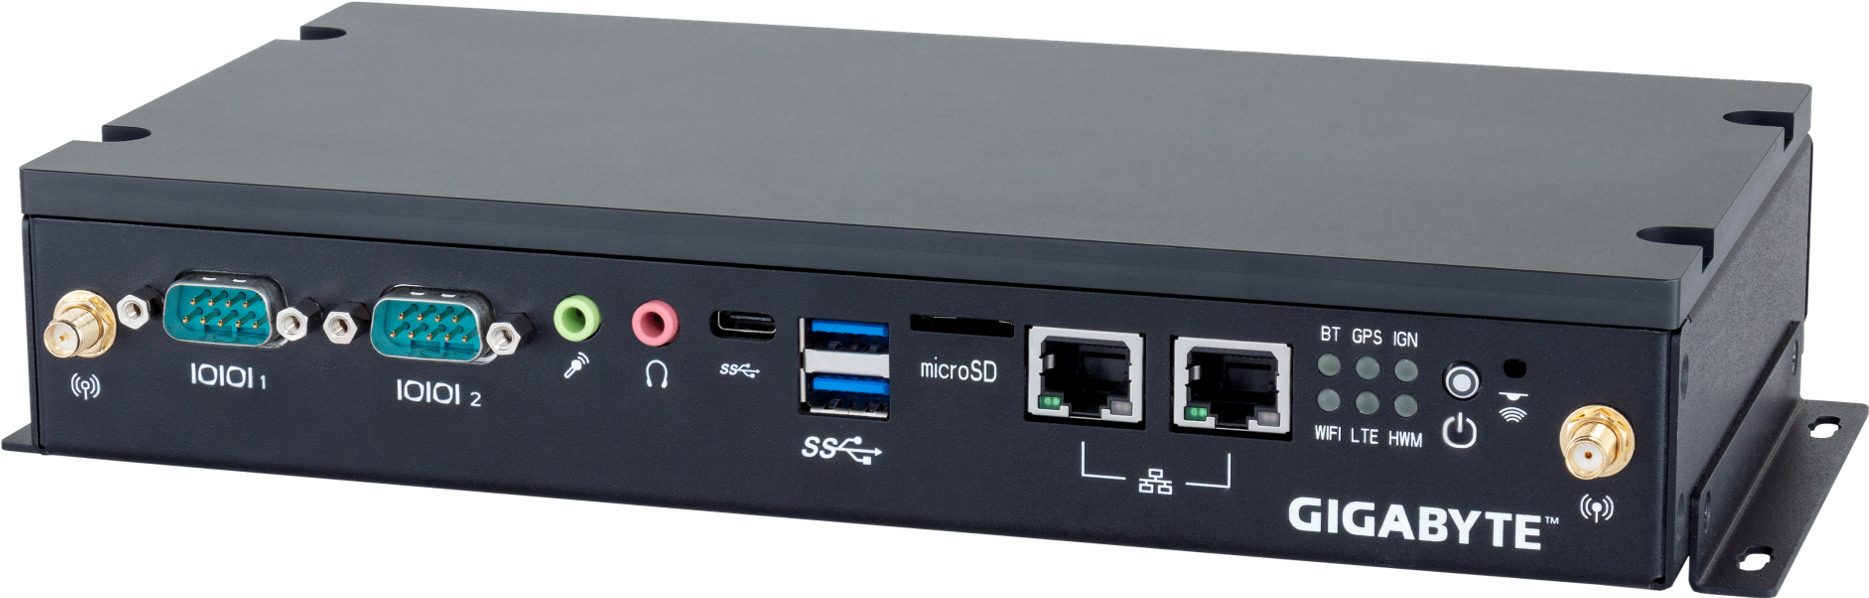
Die Lösungen von GIGABYTE Technology für Onboard-Telematikeinheiten, darunter der In-Vehicle Telematics Controller and IIOT Gateway (auch als In-Vehicle Telematics Control Unit, TCU, bezeichnet) und der Single-Board-Computer (SBC) Telematics Module, sowie die Automated-Driving Control Units (ADCUs) der GIGABYTE PILOT Serie, die als „Gehirn“ selbstfahrender Fahrzeuge fungieren, lassen sich nahtlos in den CAN-Bus integrieren.
Die TCU und das Telematics Module nutzen den CAN-Bus, um fahrzeuginterne Daten in Echtzeit zu überwachen und zu erfassen, Fahrzeugbewegungen und -zustände zu erkennen und zu überwachen sowie Daten von Sensoren wie Radar- und Ultraschallsensoren zu empfangen. Die ADCU empfängt über den CAN-Bus Daten, die von der DCU erfasst und verarbeitet wurden, und überträgt anschließend Anweisungen über den CAN-Bus an die übrigen Fahrzeugsysteme, um autonomes Fahren zu ermöglichen.
Die TCU und das Telematics Module nutzen den CAN-Bus, um fahrzeuginterne Daten in Echtzeit zu überwachen und zu erfassen, Fahrzeugbewegungen und -zustände zu erkennen und zu überwachen sowie Daten von Sensoren wie Radar- und Ultraschallsensoren zu empfangen. Die ADCU empfängt über den CAN-Bus Daten, die von der DCU erfasst und verarbeitet wurden, und überträgt anschließend Anweisungen über den CAN-Bus an die übrigen Fahrzeugsysteme, um autonomes Fahren zu ermöglichen.